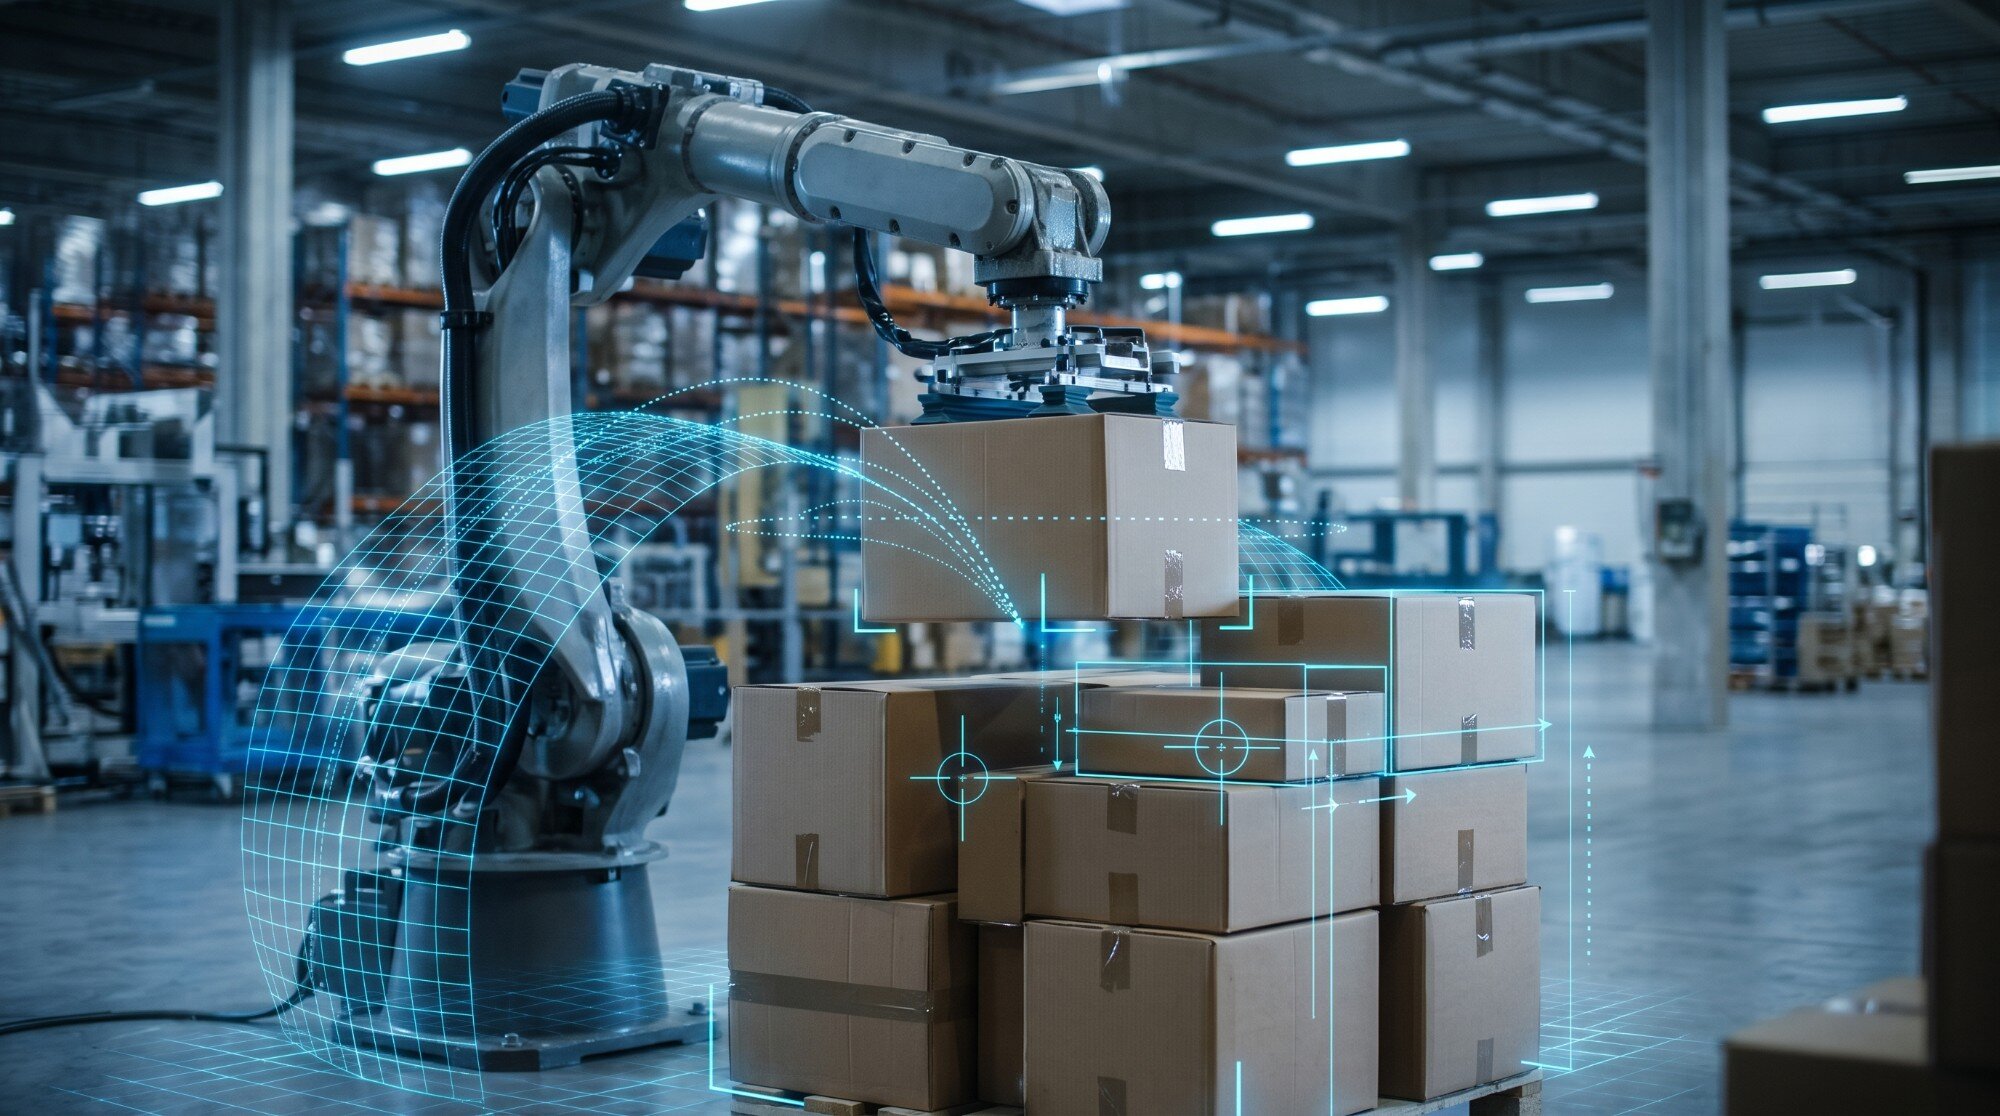
Un robot que carga cajas o maletas puede fallar cuando cambian la forma, el peso o la posición de los objetos. Un paquete mal colocado puede derrumbar una pila o caer. Enseñar al robot a reconocer todas esas situaciones con ejemplos previos es difícil.
NTT anunció el 11 de noviembre de 2026 un modelo que intenta anticiparse a esos errores. Para cada posible movimiento del robot, el sistema genera un video de cómo quedarían los objetos. Después evalúa si habrá una caída o un colapso, y el robot elige la acción con más probabilidades de salir bien.
El modelo representa propiedades físicas de cada objeto, como masa, orientación y velocidad, y calcula su movimiento con ecuaciones de movimiento. Según NTT, esa base física le permite manejar situaciones que no estaban en sus datos de entrenamiento.
Resultados que informa la empresa
En una prueba de carga de estantería con un robot pequeño, que simulaba apilar objetos, la tasa de éxito pasó de 73,1 % a 92,3 %. La empresa también evaluó sus predicciones en un banco de pruebas público con colisiones entre objetos, donde superó a métodos convencionales.
Qué sabemos y qué no
Lo que sabemos: la empresa reporta esos resultados en pruebas específicas. Lo que no sabemos: cómo funcionaría en un centro logístico real, con equipos de otros fabricantes y miles de objetos distintos. NTT planea probarlo en el campo junto con Mujin, empresa especializada en robótica para logística. No ha dicho que el sistema ya esté funcionando en aeropuertos.
Desenlace
Si las pruebas de campo confirman estos resultados, la tecnología podría ayudar a automatizar la carga de equipaje y paquetes. Por ahora es un anuncio técnico que aún debe validarse fuera de la empresa.
Predicción de movimiento robótico mediante IA
NTT (Nippon Telegraph and Telephone Corporation) desarrolló un modelo de inteligencia artificial que puede predecir si un robot tirará una carga antes de que realmente suceda. Esta capacidad predictiva es crucial para la seguridad en operaciones robóticas en entornos de trabajo compartido donde robots interactúan con humanos.
¿Cómo funciona la predicción? El modelo de IA analiza datos de sensores en tiempo real del robot: posición del brazo, velocidad, fuerza aplicada, carga detectada. Al reconocer patrones en estos datos, el modelo puede detectar cuándo el robot está en un "estado peligroso" donde una caída es inminente. Con unos pocos milisegundos de advertencia, el sistema puede desencadenar un frenado de emergencia, minimizando daño.
¿Por qué es importante? Los robots cada vez más están trabajando junto a humanos en fábricas, almacenes, y sitios de construcción. Un robot que suelta una carga inesperadamente podría causar lesiones graves. Este sistema de IA actúa como un "sistema de prevención de caídas" que aprende de cada evento.
Aplicaciones industriales
Esta tecnología es especialmente valiosa para robots colaborativos (cobots) que trabajan en plantas de manufactura. La capacidad de predecir problemas antes de que causen daño aumenta la seguridad, reduce el tiempo de inactividad, y permite que los robots trabajen más cerca de los humanos. Es un ejemplo de cómo la IA puede hacer las máquinas industriales más seguras y confiables.